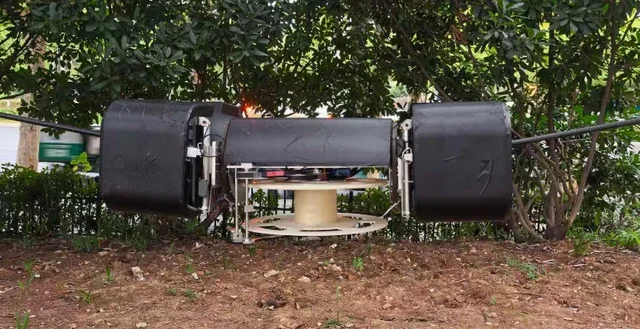
光缆缠绕机器人
面向既有架空线路光缆敷设,集成移动、旋转、放缆、越障与远程控制。
项目资料
来源:《特种机器人技术团队简介202609》第 19 页。图片类型:实物照片。当前为图文概览,独立展品页与视频待资料确认后开放。
 特种机器人团队成果数字展馆SPECIAL ROBOTICS · TEAM SHOWCASE
按您的当地时间切换
06:00 明亮 · 18:00 夜间
 河海大学 · 机电工程学院
转动视角,切换形态,发现结构中的巧思。
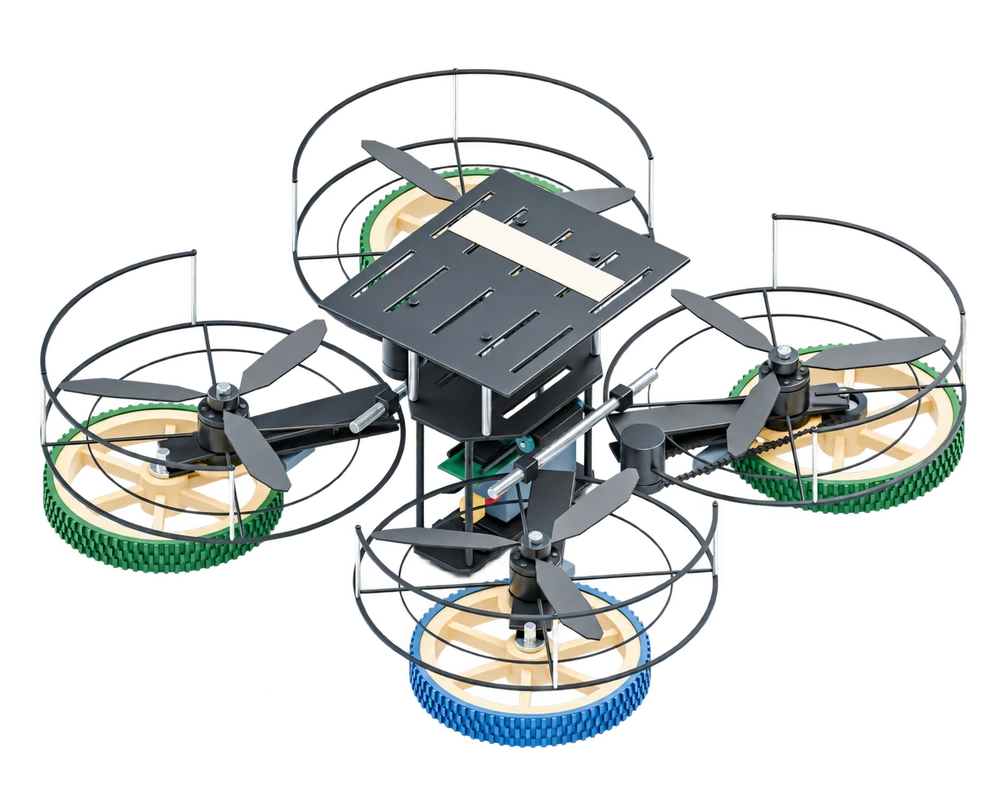 数字展品
展开与合拢之间,探索空地形态的转换。
进入展台 →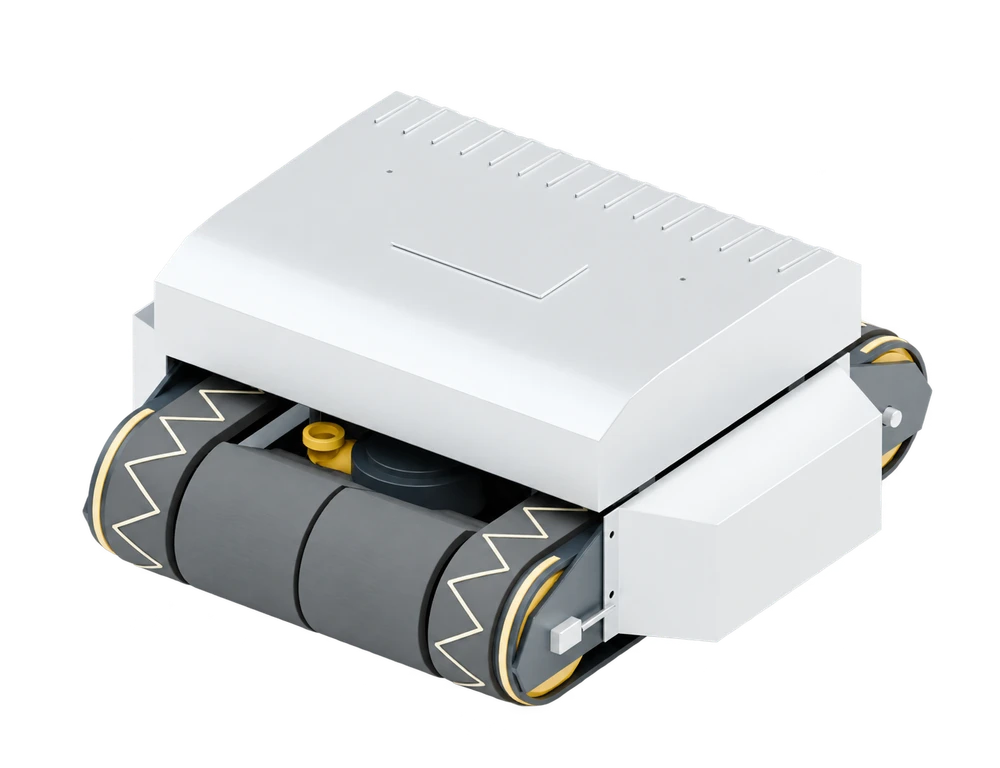 数字展品
从贴附到移动,理解机器人如何面对壁面。
进入展台 →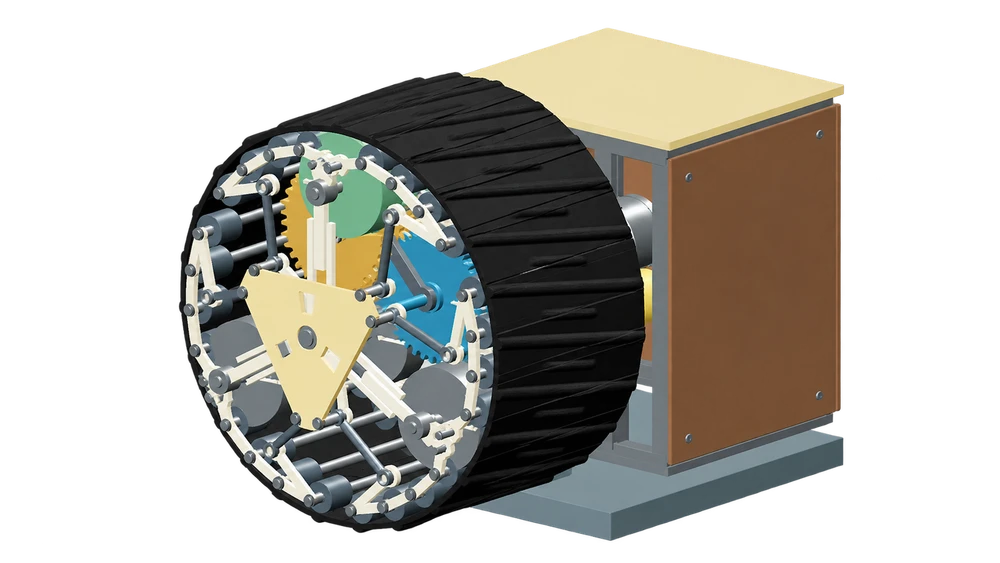 数字展品
改变轮廓与运动方式,探索地形适应的可能。
进入展台 →封面为数字模型的去底展示图,结构细节以展品页原始模型为准。
先了解图片与介绍,独立展品页及视频将分批开放。
面向既有架空线路光缆敷设,集成移动、旋转、放缆、越障与远程控制。
来源:《特种机器人技术团队简介202609》第 19 页。图片类型:实物照片。当前为图文概览,独立展品页与视频待资料确认后开放。
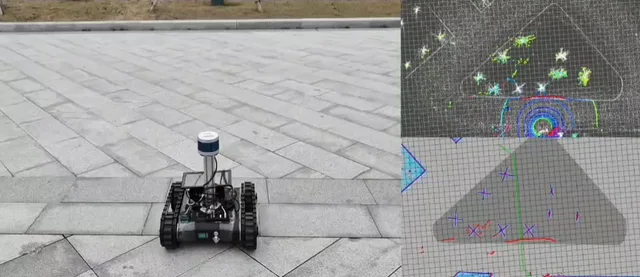
开展室内外自主行走,以及激光、视觉 SLAM 实验。
来源:《特种机器人技术团队简介202609》第 16 页。图片类型:实机与感知结果拼图。当前为图文概览,独立展品页与视频待资料确认后开放。
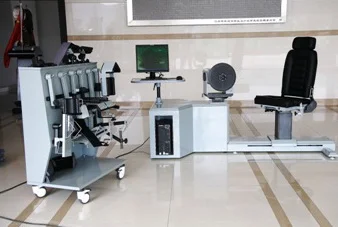
面向多关节测评与训练,研究等长、等张、等速等训练模式。
来源:《特种机器人技术团队简介202609》第 13 页。图片类型:设备实拍。当前为图文概览,独立展品页与视频待资料确认后开放。
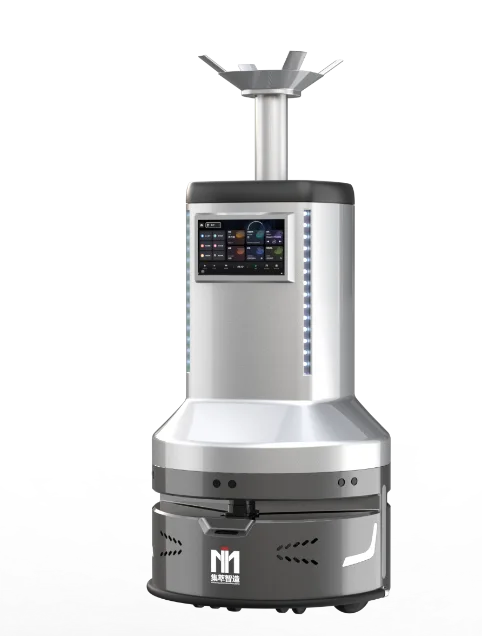
面向室内消杀,结合激光雷达与惯性信息开展自主导航、避障与自动充电。
来源:《特种机器人技术团队简介202609》第 17 页。图片类型:产品效果图。当前为图文概览,独立展品页与视频待资料确认后开放。
资料逐步整理,确认后分批发布。
整理展品图片、介绍与演示素材,确认后开放。
作为一个组合展品,整理驱动器与外骨骼的图文和演示资料。
准备产品介绍与展示素材,按资料进度逐步发布。
整理产品图片、说明与视频,完成确认后开放。
列表标签表示发布进度;产品阶段将在资料确认后标注。
关注机器人如何移动、如何适应环境。
在设计、验证与改进中,持续探索新的可能。
河海大学 · 机电工程学院
机电控制与机器人技术研究所
江苏省特种机器人技术重点实验室
团队资料介绍了复杂水环境作业、农业采摘、智能陪护及复杂地形自主运动等研究方向。信息来自《特种机器人技术团队简介202609》。教师职称核对自河海大学教师主页。团队独立主页地址待补充。