特种机器人团队成果数字展馆SPECIAL ROBOTICS · TEAM SHOWCASE
自动
展馆外观

按您的当地时间切换
06:00 明亮 · 18:00 夜间

当地时间
随时间切换外观
03 / ALL-TERRAIN MOBILITY

全地形通行轮履式可重构车轮

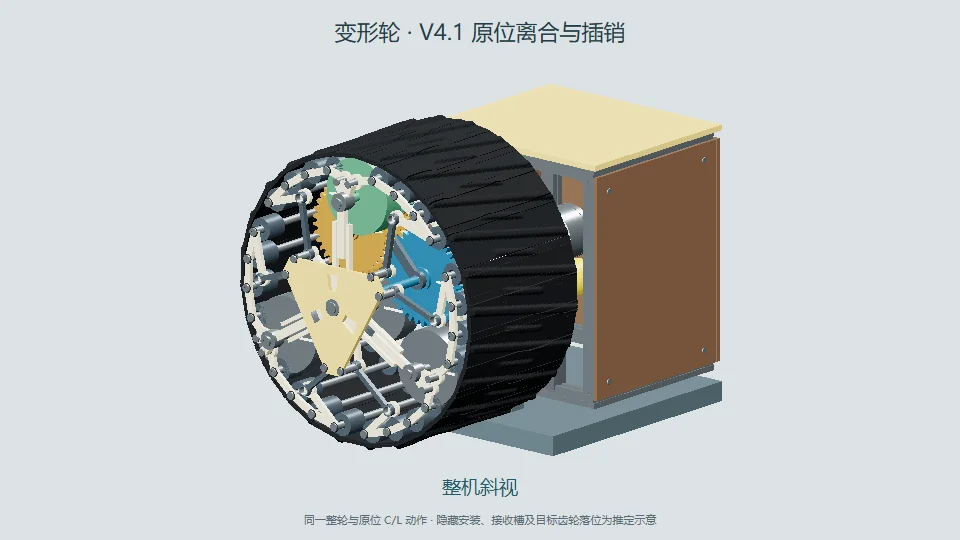
近圆轮体V4.1 · 数字模型
近圆轮体
结构观察 / 比例模型

观察现有轮体与展示支架。此处为数字展品外观,不代表整车实测。

图文预览不加载模型。三维交互首次需下载约 33.1 MB 模型及展示程序。

01 / CONTEXT

地形适应研究

以研究方向为线索理解展品

01

平整路面

轮式运行的应用研究方向;不展示未经确认的速度。
02

不平整地形

通过轮廓变化讨论接触与通行方式,真实试验资料待补。

03

轮履切换

在停稳段观察约束释放与建立,不用动画推断承载能力。

02 / STRUCTURE

模块解析

从整体走近部件

轮体与传动

轮体与传动

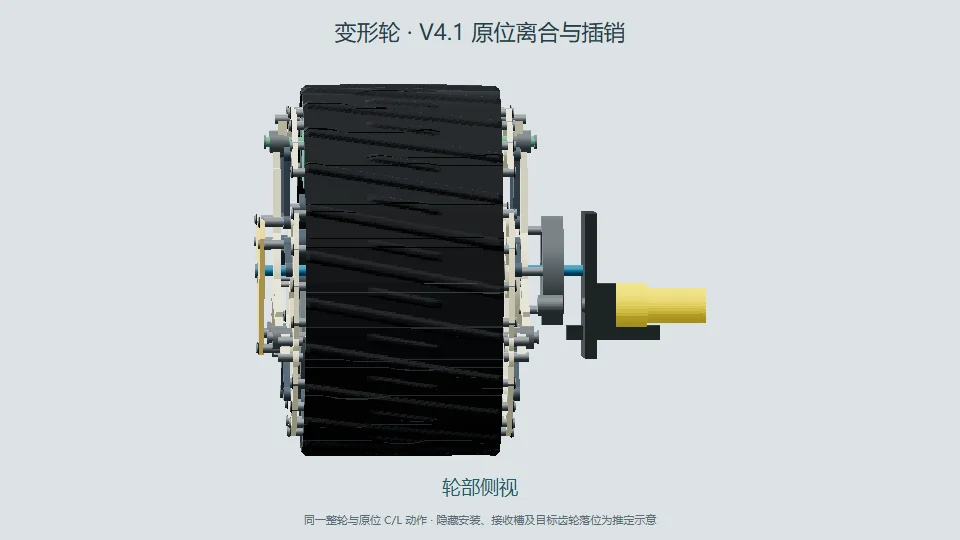
既有轮体、一个动力角轮与两个随动角轮。

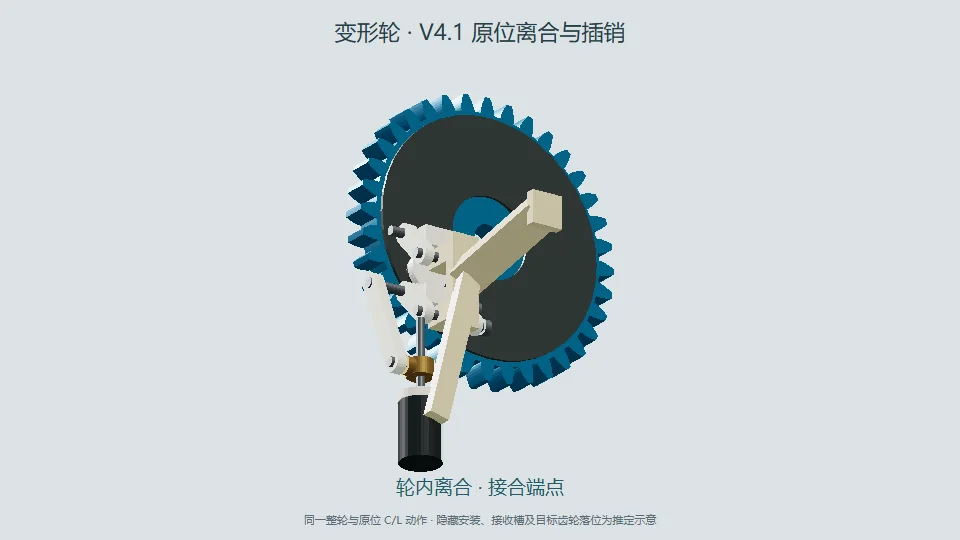
摩擦离合 C

摩擦离合 C

C 接合时建立传动与轮架的相对约束。

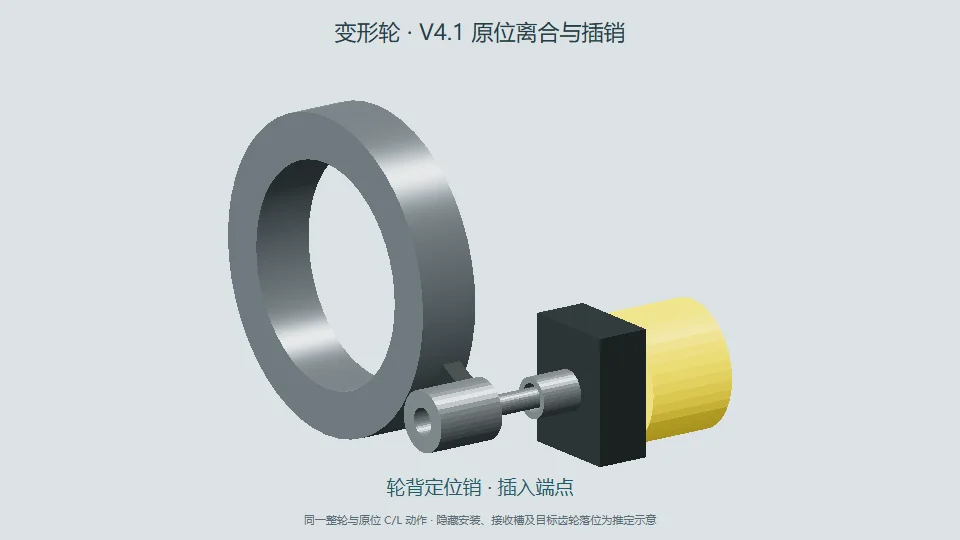
定位销 L

定位销 L

L 插入时将轮架定位到固定支架。

形态与运动分开观察

形状变化不等于运动方式变化,四工况分别展示。

原位机构说明

轮体与增量模块组合加载,保留文献原理和推定边界。

03 / MATERIALS

成果与图文资料

公开资料逐步补充

继续探索空中探索 ↗壁面作业 ↗
轮履式可重构车轮 · V4.1准备加载

拖动旋转 · 滚轮缩放 · 使用右侧面板观察结构。加载失败时可关闭窗口继续查看图文。

一分钟,走进数字展品

01 / 02

选一件展品,进入数字展台

点击首页的展品卡片,再点击“打开三维交互”,就能在线观察模型。

无需注册。之后可在页头点击“参观引导”重新查看。

把这份探索,分享给更多人

一张分享卡,邀请朋友走近机器人的结构与原理。

特种机器人团队成果数字展馆

可保存二维码到相册,再发送给朋友或用于展品海报。